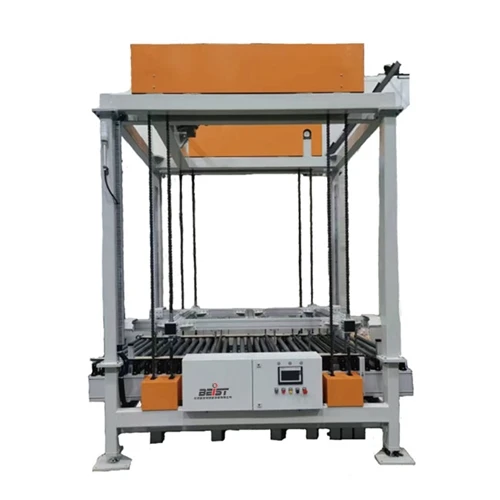
이봐! 저는 자동 플립 머신 공급 업체이며 오늘 자동 플립 머신을 프로그래밍하는 방법을 공유 할 것입니다. 당신이 프로그래밍 세계의 초보자이든, 당신의 지식을 확장하려고하든이 안내서는 당신을위한 것입니다.
자동 플립 머신 이해
먼저, 자동 플립 머신이 무엇인지 이야기합시다. 물체를 자동으로 뒤집을 수있는 장비로 제조, 물류 등과 같은 많은 산업에서 매우 유용합니다. 기계는 일반적으로 컨베이어 시스템, 뒤집기 메커니즘 및 제어 장치로 구성됩니다. 컨베이어 시스템은 객체를 뒤집는 영역으로 이동하고, 뒤집는 메커니즘이 물체를 뒤집고, 제어 장치는 전체 프로세스를 관리합니다.
자동 플립 머신의 구성 요소
- 컨베이어 시스템: 사용할 수있는 다양한 유형의 컨베이어가 있습니다. 예를 들어,전원 롤러 컨베이어무겁거나 큰 물체를 움직일 때 좋습니다. 전원 롤러를 사용하여 항목을 부드럽게 전송합니다. 또 다른 옵션은크로스 컨베이어 바이 - 방향, 이는 두 방향으로 움직일 수있게하여 생산 라인에서 더 많은 유연성을 제공합니다.
- 뒤집는 메커니즘: 이것은 자동 플립 기계의 핵심입니다. 단순한 기계적 암이거나 더 복잡 할 수 있습니다.완전 자동 갠트리 조작기. 선택은 뒤집기 위해 필요한 물체의 크기, 모양 및 무게에 따라 다릅니다.
자동 플립 머신 프로그래밍
1 단계 : 요구 사항을 정의합니다
코딩을 시작하기 전에 기계가 무엇을 해야하는지 알아 내야합니다. 다음과 같은 질문에 스스로에게 물어보십시오.
- 어떤 종류의 물체가 뒤집 힐까요? 그들의 크기와 무게는 무엇입니까?
- 뒤집는 프로세스는 얼마나 빠르야합니까?
- 특정 안전 요구 사항이 있습니까?
예를 들어, 작고 가벼운 물체를 뒤집는 경우 크고 무거운 속도에 비해 더 빠른 속도를 설정할 수 있습니다.
2 단계 : 프로그래밍 언어를 선택하십시오
자동 플립 머신을 프로그래밍하는 데 사용할 수있는 몇 가지 프로그래밍 언어가 있습니다. 일부 인기는 다음과 같습니다.
- 파이썬: 배우기 쉽고 센서 판독 및 모터 제어와 같은 작업에 도움이되는 많은 라이브러리가 있습니다.
- C/C ++:이 언어는 더 낮은 수준이며 더 나은 성능을 제공하므로 기계를 정확하게 제어 해야하는 경우 중요합니다.
3 단계 : 개발 환경을 설정하십시오
프로그래밍 언어를 선택하면 개발 환경을 설정해야합니다. 여기에는 일반적으로 필요한 소프트웨어 및 도구를 설치하는 것이 포함됩니다. 예를 들어, Python을 사용하는 경우 Pycharm 또는 Jupyter 노트북과 같은 IDE (Integrated Development Environment)를 사용할 수 있습니다.
4 단계 : 하드웨어와의 인터페이스
자동 플립 머신에는 센서, 모터 및 컨트롤러와 같은 다양한 하드웨어 구성 요소가 있습니다. 이러한 구성 요소와 인터페이스하려면 코드를 작성해야합니다.
- 센서: 센서는 물체의 존재와 위치를 감지하는 데 사용됩니다. 예를 들어, 근접 센서는 물체가 뒤집는 영역에 도달 한시기를 알 수 있습니다. 프로그래밍 언어를 사용하여 센서 데이터를 읽고이를 기반으로 결정을 내릴 수 있습니다.
- 모터: 모터는 컨베이어 벨트와 뒤집기 메커니즘을 움직이는 데 사용됩니다. 모터의 속도와 방향을 제어하려면 코드를 작성해야합니다.
다음은 센서에서 데이터를 읽는 Python 코드의 간단한 예입니다.
rpi.gpio as gpio 가져 오기 시간 # gpio 모드 GPIO.SetMode (gpio.bcm) # 센서 핀 sensor_pin = 17 # input gpio.setup (sensor_pin, gpio.in)로 센서 핀을 정의합니다. gpio.high : print ( "객체 감지!") else : print ( "객체 감지 없음") time.sleep (0.1)5 단계 : 뒤집기 로직 구현
센서 데이터를 기반으로 플리핑 로직을 구현해야합니다. 예를 들어, 센서가 뒤집는 영역에서 객체를 감지 할 때 코드는 뒤집기 메커니즘으로 신호를 보내야합니다.
rpi.gpio as gpio 가져 오기 시간 # gpio 모드 GPIO.SetMode (gpio.bcm) # 센서 핀 및 모터 제어 핀 Sensor_Pin = 17 motor_pin = 18 # 입력 및 모터 핀으로 설정 GPIO.Setup (sensor_pin, gpio.in)로 설정 sensor_value = gpio.input (sensor_pin) 인 경우 sensor_value == gpio.high : print ( "객체 감지! 시작 플립.") # 플립 gpio.output (motor_pin, gpio.high) time.slee.slee.slee (2) # gpio.output (motor_pio.out) # Time.sleep (0.1)6 단계 : 테스트 및 디버깅
코드를 작성한 후에는 기계를 테스트 할 때입니다. 작은 테스트로 시작하여 점차 복잡성을 증가시킵니다. 오류 또는 예기치 않은 동작을 확인하십시오. 문제가있는 경우 코드로 돌아가서 수정하십시오.
안전 고려 사항
자동 플립 머신을 프로그래밍 할 때 안전이 가장 중요합니다. 안전 팁은 다음과 같습니다.
- 비상 정지: 코드에서 비상 정지 버튼을 구현하십시오. 버튼을 누르면 기계는 모든 작업을 즉시 중지해야합니다.
- 과부하 보호: 기계에 과부하가 발생했는지 감지하기 위해 코드를 작성하십시오. 그렇다면 기계의 손상과 잠재적 부상을 방지하기 위해 수술을 중지하십시오.
자동 플립 머신의 이점
- 효율성 증가: 기계는 수동 노동보다 물체를 훨씬 빠르게 뒤집을 수 있으므로 생산성이 높아집니다.
- 일관성: 플리핑 프로세스를 일관되게 수행하여 오류 가능성을 줄일 수 있습니다.
- 안전: 뒤집는 과정을 자동화하면 근로자에 대한 부상의 위험을 줄일 수 있습니다.
결론
자동 플립 머신을 프로그래밍하는 것은 처음에는 도전적인 것처럼 보일 수 있지만 위에서 설명한 단계를 따르면 성공적으로 수행 할 수 있습니다. 자동 플립 머신 공급 업체로서 프로그래밍 프로세스 전반에 걸쳐 고품질 기계와 지원을 제공 할 수 있습니다.
자동 플립 머신 구매에 관심이 있거나 프로그래밍에 대한 자세한 정보가 필요하다면 언제든지 저에게 연락하십시오. 나는 채팅을하고 우리가 당신의 특정 요구를 어떻게 충족시킬 수 있는지에 대해 토론하게되어 기쁩니다.


참조
- John Doe의 "제조 자동화"
- Jane Smith의 "산업 제어 시스템을위한 프로그래밍"